PM RoboOn · 로봇 CAD를 움직이는 시뮬레이션 모델로
로봇 STEP 한 개가
이렇게 바뀝니다
공개 로봇 팔 SO-ARM100의 STEP 파일 하나로 실제로 해 본 결과입니다(공개 모델 1개, 사내 시험).
- 7
- 링크로 나눔
- 6
- 관절, 모두 회전 관절
- 16/16
- 부품 이름 그대로
- MuJoCo
- 에서 열리고 관절이 움직임
직접 돌려 보세요
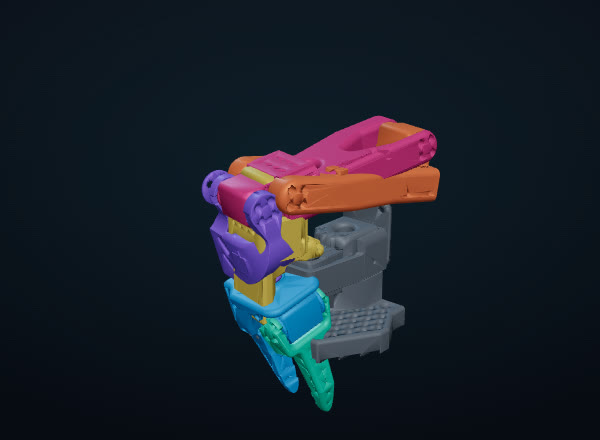
링크마다 원본과 비교했습니다
만들고 끝이 아니라, 원본과 비교까지. 링크마다 원본 부품 이름이 남았는지, 원본 표면과 얼마나 다른지 잽니다.
| 링크 | 움직임 | 부품 이름 유지 | 원본과 최대 차이(mm) | 질량(g, 참고) |
|---|---|---|---|---|
| Base_08q | 고정 | 4/4 | 0.13 | 240 |
| Rotation_Pitch_08i | 회전 | 3/3 | 0.10 | 147 |
| SO_ARM100_08k_116_Square | 회전 | 2/2 | 0.09 | 201 |
| SO_ARM100_08k_Mirror | 회전 | 2/2 | 0.11 | 183 |
| Wrist_Roll_Pitch_08i | 회전 | 2/2 | 0.05 | 82 |
| Wrist_Roll_08c | 회전 | 2/2 | 0.09 | 116 |
| Moving_Jaw_08d | 회전 | 1/1 | 0.05 | 25 |
원본과 최대 차이는 원본 부품 표면과 만든 메시 표면 사이 거리를 양쪽에서 재어 큰 값을 적었습니다. 같은 메시끼리 재도 0.12mm 안팎이 나오므로, 모두 측정 한계 수준입니다. 질량은 모든 부품을 같은 밀도(가정 밀도 1,240 kg/m³)로 본 참고값입니다. 실제 재질을 주시면 다시 계산합니다.
검사 결과
건강검진 판정합격치명 0 · 주의 0
NVIDIA SimReady 공개 검사기 · Robot-Body5/5 버전 통과2.0.0 · 2.1.0 · 2.2.0 · 2.3.0 · 3.0.0 필수 실패 0
시뮬레이터Isaac Sim 4.5 · MuJoCo열기와 관절 동작 확인(Isaac Sim은 자기 충돌을 켠 채)
공개 로봇 모델 1개, 사내 시험(R&D 후처리) 결과입니다.
함께 확인해 드리는 것
- 구조뿌리 링크가 하나인지, 끊기거나 겹친 연결이 없는지
- 관절축, 범위, 힘, 속도 값이 모두 들어 있는지
- 질량·관성0이거나 물리적으로 맞지 않는 값이 없는지
- 메시빠진 파일, 단위, 움직이는 링크의 충돌 형상
내 로봇 파일로 받으려면
보내 주실 것
로봇 STEP 1개, 관절별 회전 범위, 재질이나 밀도
받으시는 것
링크별 URDF, 충돌 형상, 질량·관성, 원본 대조 리포트(수정 1회 포함)
이 샘플의 관절 범위는 가정값이며, 실제로는 보내 주신 값을 씁니다. USD 출력은 Beta입니다. 고객 모델에서는 결과가 다를 수 있습니다.